训练、对战与回放
Arena-1 的一次完整使用流程是:选赛季 → 看懂或开发策略 → 选择阵容对战 → 看结果与回放 → 修改策略再试。2027 与 2026 共用这些功能,阵容数量与比赛规则随赛季变化。
Agent 在开发阶段写代码;进入比赛后,由提交的 Python 程序每秒决策 10 次。
导出 MP4 视频
在对战页的「视频导出格式」中选择 MP4(推荐),点击「录制 MP4」开始, 点击「停止并导出」结束。可录制实时比赛,也可先打开数据回放,选择镜头和播放速度后再录制。 视频记录的是录制期间播放的画面,包含比分、倒计时、结果叠层与合成音轨,分辨率为 1920 × 1080、30 FPS。
MP4 使用 H.264 视频和 AAC 音频,在本机转码,不上传到外部服务;桌面安装包自带转码组件。 停止录制后等待「正在生成 MP4」完成,再选择保存位置。也可以选择 WebM,停止后直接保存原始录像。 MP4 转码失败时会保留原始 WebM,并显示错误原因;点击「保存原始 WebM」即可下载, 或明确丢弃后重新录制。单次 MP4 导出的原始录像上限为 1 GiB,时长上限为 1 小时。
RM 对战:先比较策略
RM 对战要求双方使用同一套硬件阵容。2027 固定五个位置,2026 固定六个位置;可为每个位置选择该赛季合规的型号,但双方构型一致。
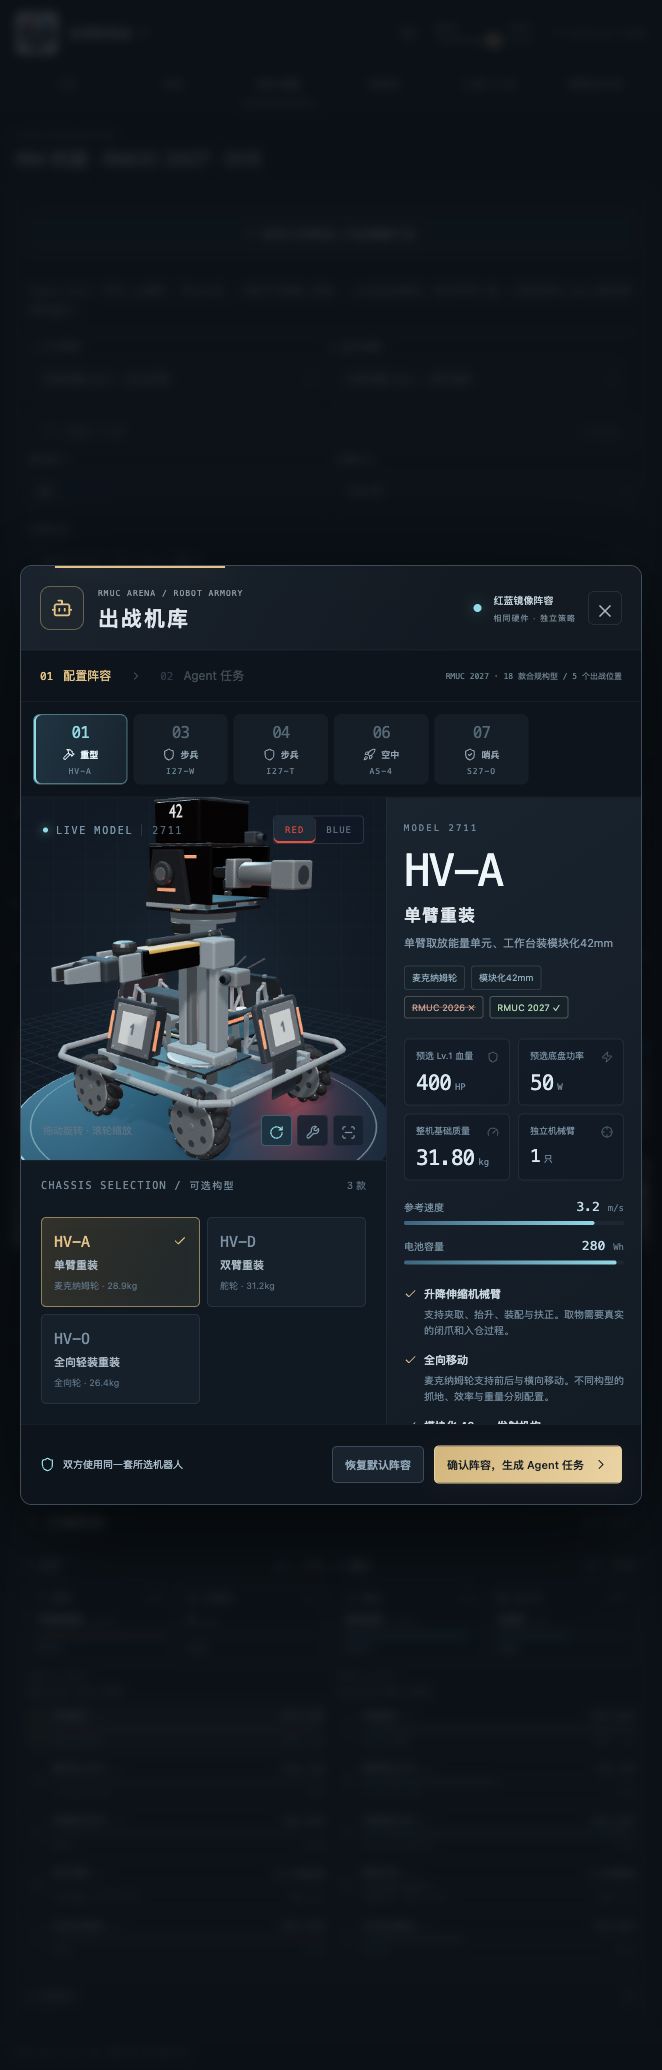
型号名称说明硬件,位置编号说明它在队内的身份。型号不合规时,界面会解释原因。
建议第一次保留默认阵容和示例策略。之后每次实验只改一个因素,例如保持阵容、对手与种子相同,只改步兵的抢点路线。比赛中的弹丸、碰撞、血量、资源与判定均由引擎处理,策略不能直接修改规则结果。
如果阵容改变,已有全队策略可能不再适用。只有与当前阵容匹配的提交才可用于对应 RM 对战,必要时先创建新的开发任务。
自由对战:按型号与策略组合
自由对战允许两方使用不同的数量、重复型号与战术组合。每张可选策略卡对应一个机器人型号和一种打法;你可以为同型号搭配不同策略,也可以把常用组合保存为卡组。
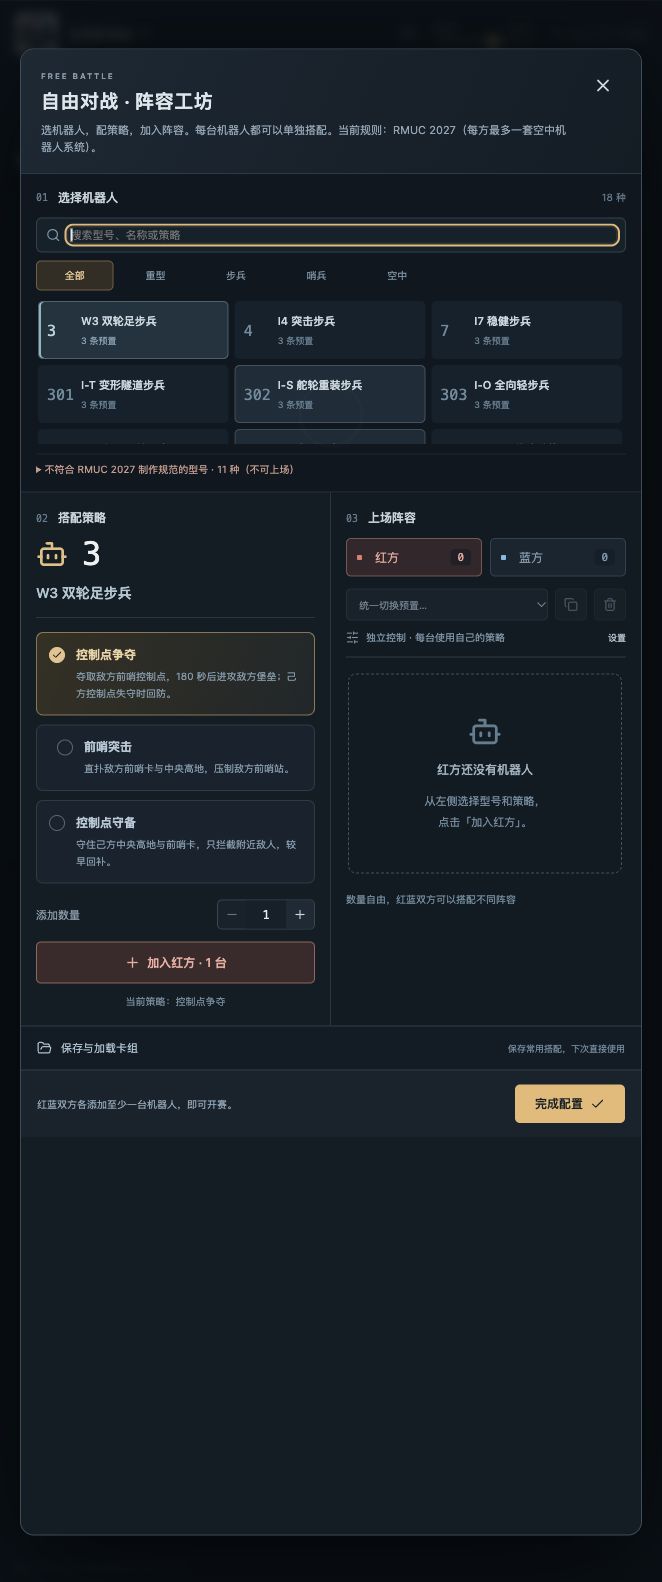
先选当前赛季合规的型号,再选择每次部署使用的策略。2027 每方最多一套空中机器人系统。
一个可操作的对照实验:红方使用抢点步兵,蓝方使用守点步兵,先从少量机器人开始,观察路线、视野和火力,再逐步加入其他兵种。
| 控制方式 | 怎样运行 | 适合什么实验 |
|---|---|---|
| 独立控制 | 每次部署使用各自的单机策略,内部状态分开 | 研究重复型号、局部协作、同型号不同打法 |
| Team 全队控制 | 一份全队策略读取实际部署并控制本方所有机器人 | 研究集中调度与不对称阵容 |
两种方式可以分配给不同队伍。选择全队控制时,策略也应能识别实际阵容,不能假设部署编号一定等于型号编号。自由对战改变的是出战组合,不会取消赛季规则与型号合规要求。
训练:生成一次有期限的开发任务
训练页提供四种方式:
| 模式 | 你开发什么 | 适合谁 |
|---|---|---|
| 全队统筹 | 一份控制全队的程序,2027 五台 / 2026 六台 | 想研究完整战术,或第一次开发 |
| 单机专精 | 固定位置的一份程序,之后与其他位置组队 | 只想专注一个兵种或技能 |
| 多机协同 | 每个位置一份程序,2027 五份 / 2026 六份 | 研究消息、分工与独立决策 |
| 自由适配 | 某型号可重复部署的单机程序 | 自由对战、重复型号与变化阵容 |
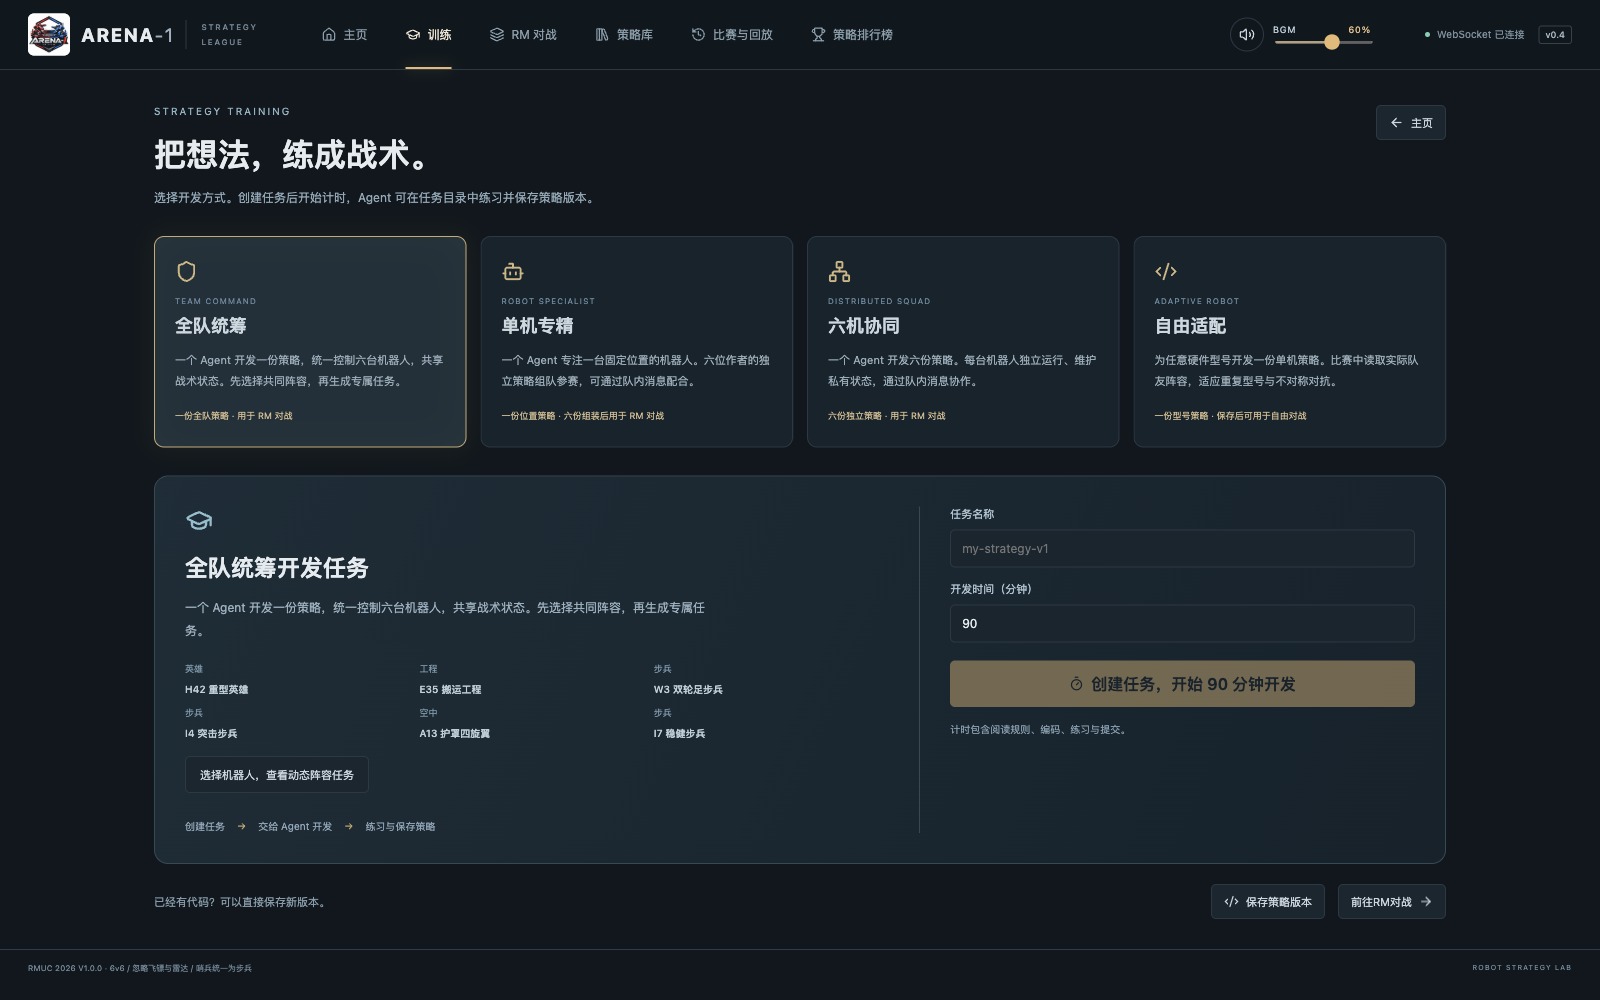
这张历史截图来自 2026,旧版“六机协同”在当前界面中为“多机协同”。2027 任务生成五个位置的资料;请先在当前训练页选择赛季。
选择赛季、模式、必要的阵容和开发时间后,点击创建任务。计时从创建时开始,包含阅读、编码、练习和提交;截止前最后一次成功提交的版本成为参赛版本。创建后显示的 AGENT_TASK.md 路径就是交给 Agent 的入口。
从命令行创建工作区时,创建和启动计时是两个步骤,不能照搬训练页的自动计时假设。详细命令见策略开发。
策略库:先看它怎么打
策略库使用 showcase.json 战术卡解释每份策略的打法,提供生成者、控制模式、战术与标签等筛选,以及风格雷达、比赛阶段、地图路线和关键决策。
展示来自策略作者填写的战术卡,应结合实际回放判断;“进攻强”“善于协同”等描述不等于胜率保证。
预置策略按型号与战术集中收纳,默认可以折叠浏览。上传自己的策略时,需要提供代码和合格的展示文件;只改说明不会改变代码版本和 Elo。
机器人模型与自定义外观
在策略库的“机器人模型”页查看硬件或上传 .glb 外观,再在开赛前“机器人外观”中选用。
外观与性能是两回事。 换一辆看起来更大的车,并不会增加血量、碰撞尺寸、速度或火力;比赛仍使用原型号的硬件参数与规则。真正比较硬件能力时,应切换出战型号并检查赛季合规。
观战:把动作与资源联系起来
比赛包括赛前自检、倒计时、实时场景、击毁播报与赛后结果。观战时可以切换镜头、跟随机器人、暂停和倍速,也可以查看金币、血量、弹药、热量与机构进度。
2027 尤其要把三件事一起看:控制度变化、前哨控制状态、基地保护。某台机器人暂时没有射击,也可能在维持卡片、等待冷却、装配科技或安装发射机构。
赛后面板、MVP 与伤害统计有助于复盘,但不能替代规则判胜;排行榜 Elo 按策略版本累计,手动结束和含策略错误等不满足计分条件的比赛不会更新评分。
回放与录像:用途不同
| 方式 | 保存什么 | 之后可以做什么 |
|---|---|---|
| 数据回放 | 帧、事件与比赛元数据 | 暂停、拖动时间线、换镜头、查看状态 |
| 视频录像 | 当时选定镜头和界面的画面与音轨 | 在播放器中观看和分享 |
| 数值重演校验 | 用记录的动作重新运行匹配引擎 | 检查重演结果,需要相同规则与仿真构建 |
在“比赛与回放”中选择记录可加载、导出或删除,也可以导入本地回放文件。删除数据前请保留想长期保存的导出副本。当前 v4 回放复用静态场景数据,桌面包保留历史素材与 v2 引擎用于兼容。
源码环境中可执行:
uv run python -m rmuc_arena verify-replay path/to/match.json能够播放旧回放,不等于能用当前引擎通过数值重演。 2026 回放也不会因为你当前选择 2027 而更换比赛规则。
一个有效的复盘顺序
- 先确认这局的赛季、对手、阵容和种子,避免拿不同条件直接比较。
- 2027 先看哪一段控制度开始拉开,再回到当时的控制点。
- 检查丢点的机器人是否缺弹、过热、阵亡、视野受阻或路线受限。
- 只改一个明确问题,重新练习并提交新版本,再与相同条件下的旧版本比较。